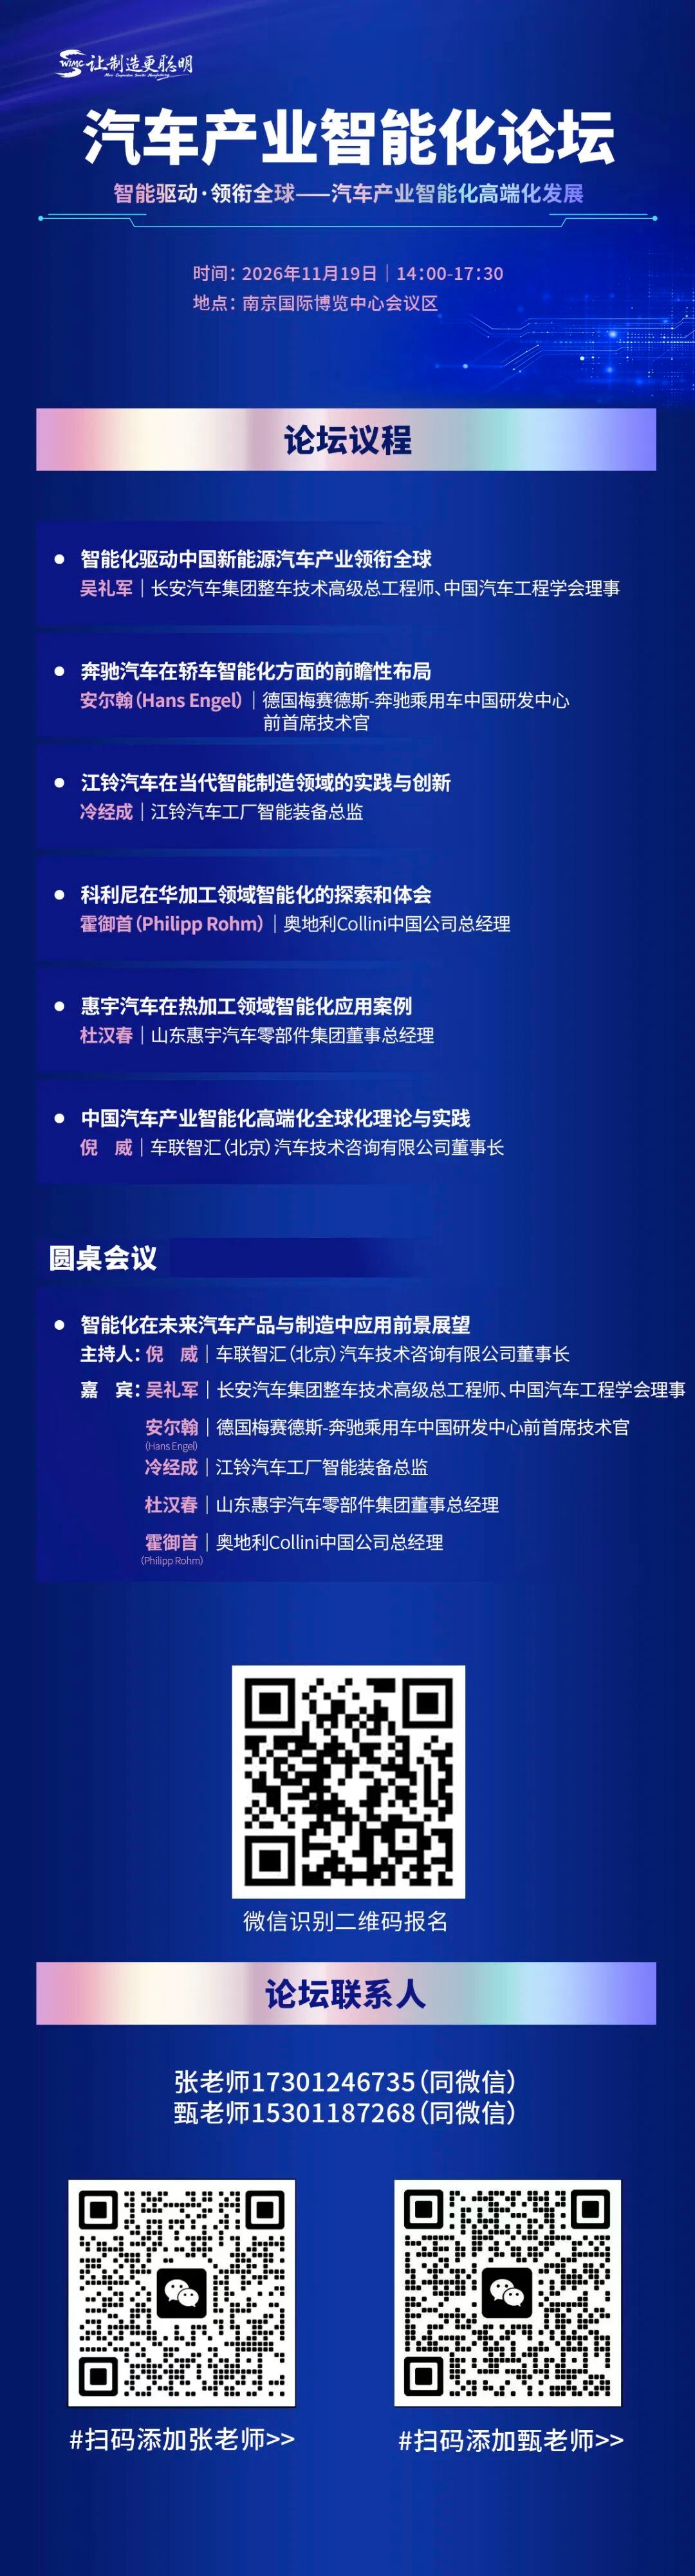
当前,新一轮科技革命与产业变革正加速演进,AI与制造业的深度融合已成为驱动高质量发展的核心引擎。2026年11月19日至21日,2026世界智能制造博览会将在南京国际博览中心盛大启幕。展会同期,11月19日,我们将重磅推出“AI+具身智能与机器人创新论坛”与“汽车产业智能化论坛”两大活动,以技术创新为驱动,以国家标准(CMMM)为引领,邀您共探智造新未来!
AI+具身智能与机器人创新论坛 演讲嘉宾都有谁?议题亮点先睹为快
哈尔滨工业大学长聘二级教授、博士生导师
报告主题:具身智能操作系统设计与实现
哈尔滨工业大学长聘二级教授,博士生导师,国家级人才,工信部基础软件产业链专家组成员,物联网智能技术工信部重点实验室副主任。开展具身智能、操作系统、移动计算,作为第一作者在移动计算顶级学术会议Mobicom(2017)上获得最佳论文奖,首次提出了异构无线网络物理直连通信技术,先后在IEEE/ACM TON、TMC、MOBICOM、MOBISYS、SENSYS、INFOCOM、ICNP、ICDCS、SECON等期刊/会议上发表论文100余篇。牵头研制全国产自主可控具身智能操作系统“琢识(insightOS)”,将机器人推向具身智能体时代。
以人形机器人为代表的具身智能已经获得了快速发展,目前已经出现了大量的机器本体和具身模型, 本体在运动方面表现较好,可以完成复杂动作,模型也在动作生成上能产生较好效果,因此模型加本体可以在一些演示中取得很好效果,但进入真实场景长时间完成任务还表现的很差,具体表现为场景变化后成功率骤降、部署后人工干预大、运行速度慢等核心卡点。为实现具身智能在真实场景中的开机即用,本报告提出本体加模型加操作系统结构,用操作系统建立面向场景任务的大脑模型与面向本体的小脑模型之间的深度沟通和动态融合,实现对场景变化的理解,并据此动态组合合适的小脑完成任务,保证总体成功率。同时借助操作系统中的大脑经验积累和复用,大幅降低甚至做到无人工干预;借助小脑经验积累和复用,实现动作的肌肉记忆,做到效率的显著提升。
联想集团-联宝科技智能制造方案事业部总经理
报告主题:智能制造与机器人协同
2006年加入联想集团,19年间先后历经销售、市场、战略、业务等一些列岗位的历练。
2021年开始负责联宝科技智能制造解决方案内生外化业务发展,赋能生态链企业实现数智转型高质量发展。
当AI学会思考,机器学会行动。本演讲以世界经济论坛“灯塔工厂”——联想集团合肥产业基地(联宝科技)为样本,分享智能制造与机器人协同的落地实践:APS智能排产将计划制定从6小时压缩至1.5分钟,哪吒线、水星线实现90%自动化与柔性生产,晨星六足、轮足机器人已在巡检、转运、质检、装配等场景上岗。从“大脑—身体—孪生”三层协同范式出发,探讨具身智能如何破解超大规模、超级离散、超快速度的智造难题,并展望从自动化走向自主化的工厂新范式。
南京航空航天大学机电学院教授、博士生导师,智能机器人研究所所长
报告主题:具身智能机器人创新成果与产业应用探索
陈柏,博士,南京航空航天大学机电学院教授,博士生导师。现为南京航空航天大学机器人工程专业负责人,智能机器人研究所所长,江苏省数字化医疗装备重点实验室副主任,江苏省机械工程学会机器人分会副主任委员,江苏省康复医学会康复工程与转化专委会副主任委员,中国机械工程教育协会第四届机械电子工程专业教指委委员。入选江苏省“333”高层次人才计划、"六大人才高峰"计划、青蓝工程中青年学术带头人。获省部级科技奖2项。
本次演讲将介绍南京航空航天大学在具身机器人领域的研究进展。围绕智能制造中的灵活作业、人机协作与精密装配需求,探讨机器人结构设计、感知交互与柔顺控制等关键技术,并结合典型应用,展望具身机器人在制造现场的应用前景与发展挑战。
南京智往未来科技有限公司创始人&CEO
报告主题:从实验室到生产现场,具身智能驱动制造业新质生产力落地
孙浚凯,中科南京软件技术研究院具身智能负责人、南京智往未来科技有限公司创始人。长期探索AI 在物理真实世界的落地,先后任职出门问问、地平线,承担核心产品与产品线管理工作。主导国内首款车载 AI 芯片从 0 到 1 量产落地,推动视线追踪、手势识别、多音区智能语音等数十项 AI 交互算法实现车规级首次量产,把多模态交互能力规模化赋能百万级车辆,推动 AI 从理解人的语音视觉,走向理解车内真实物理环境,开启AI智能汽车产业新阶段。坚持学术研究与产业实践深度耦合,手握9项AI核心发明专利、1项外观设计专利授权。2023年投身具身智能创业,将汽车场景成熟的多模态与物理AI能力迁移迭代,推动技术向仓储物流、工业具身场景落地,将AI 能力边界持续向更复杂的物理世界拓展。
演讲将结合世界模型、Skills OS、具身能力复用等技术实践,也从智往未来商业化落地剖析具身智能走出实验室、落地制造现场的难点,分享规模化商用的破局思路,探讨以具身智能激活制造业新质生产力的可行路径。
珞石(北京)机器人有限公司具身智能创新中心总经理
报告主题:轮式人形在工业场景的应用和探索
蔡德胜,珞石机器人具身智能创新中心总经理,负责具身机器人产品开发和部署实施,探索具身智能的在生活、生产中的可开发的场景。推进具身机器人在产业内从演示走向批量应用。
具身智能的发展浪潮推动生产力发生进一步变革,为传统自动化难以解决的问题带来了新的尝试思路。珞石利用十余年积累的机器人技术,拥抱技术浪潮,积极探索轮式人形机器人在工业场景内可以做哪些应用,为工业制造提供新的解决方案。
上海交通大学航空航天学院副教授,中国人工智能学会理事
报告主题:空基具身智能关键技术与工程实践
顿向明,博士,中国自动化学会机器人竞赛委员会、中国人工智能学会理事,中国力学学会流体传动与控制控分会委员、上海市机器人学会委员。上海交通大学航空航天学院副教授,研究生导师。以特种机器人工程实践集成优化技术研究为导向,承担完成了多项国家863、省(部)级科技支撑等科研项目,拓展了机器人在航天、石化及民生等领域的应用空间。主持研制的我国首台运载火箭推进剂加注自动对接与脱离机器人进入列装阶段;主持研发的大型运载车辆整车定位系统定型列装,已应用于我国某新型火箭发射任务;主持的机器人化桨翼自动检测系统已服役于昌飞集团直升机生产线;主持研发的特种爬壁作业机器人目前也已进入工程化阶段。
针对空基具身智能的任务刚需,分析空中精准作业面临的难点,探讨可行研究路线,聚焦感知与交互等关键技术,分享团队研发成果,探讨工程应用新场景。
菲尼克斯电气PLCnext软件生态与业务部经理
报告主题:从自动化到自主化:vPLCnext如何连接具身智能与工业现场
梁恩泉,2005 年毕业于西安交通大学。深耕工业控制系统二十余年,专注 IEC 61131、SoftPLC、虚拟控制与 PLCopen 运动控制;现负责 vPLCnext 软件生态业务,主攻软件定义自动化与 AI 驱动的开放控制架构,曾带领团队完成多款工控产品与方案落地。
当具身智能机器人走进工厂,如何与机床和产线协同,完成一道工序?
本报告以移动机械臂为机床取件为例,介绍 vPLCnext 如何以软硬解耦、开放集成的架构,连接 AI Agent、ROS 2 机器人应用与产线设备。AI Agent 通过 MCP 获取工位状态并动态调整任务,具身智能机器人执行导航、对位与抓取,vPLCnext 负责工位握手、工艺放行与工序衔接,让上层任务能够在明确的工艺约束下落到现场执行,支撑产线从自动化走向自主协同。
圆桌会议环节嘉宾敬请期待···
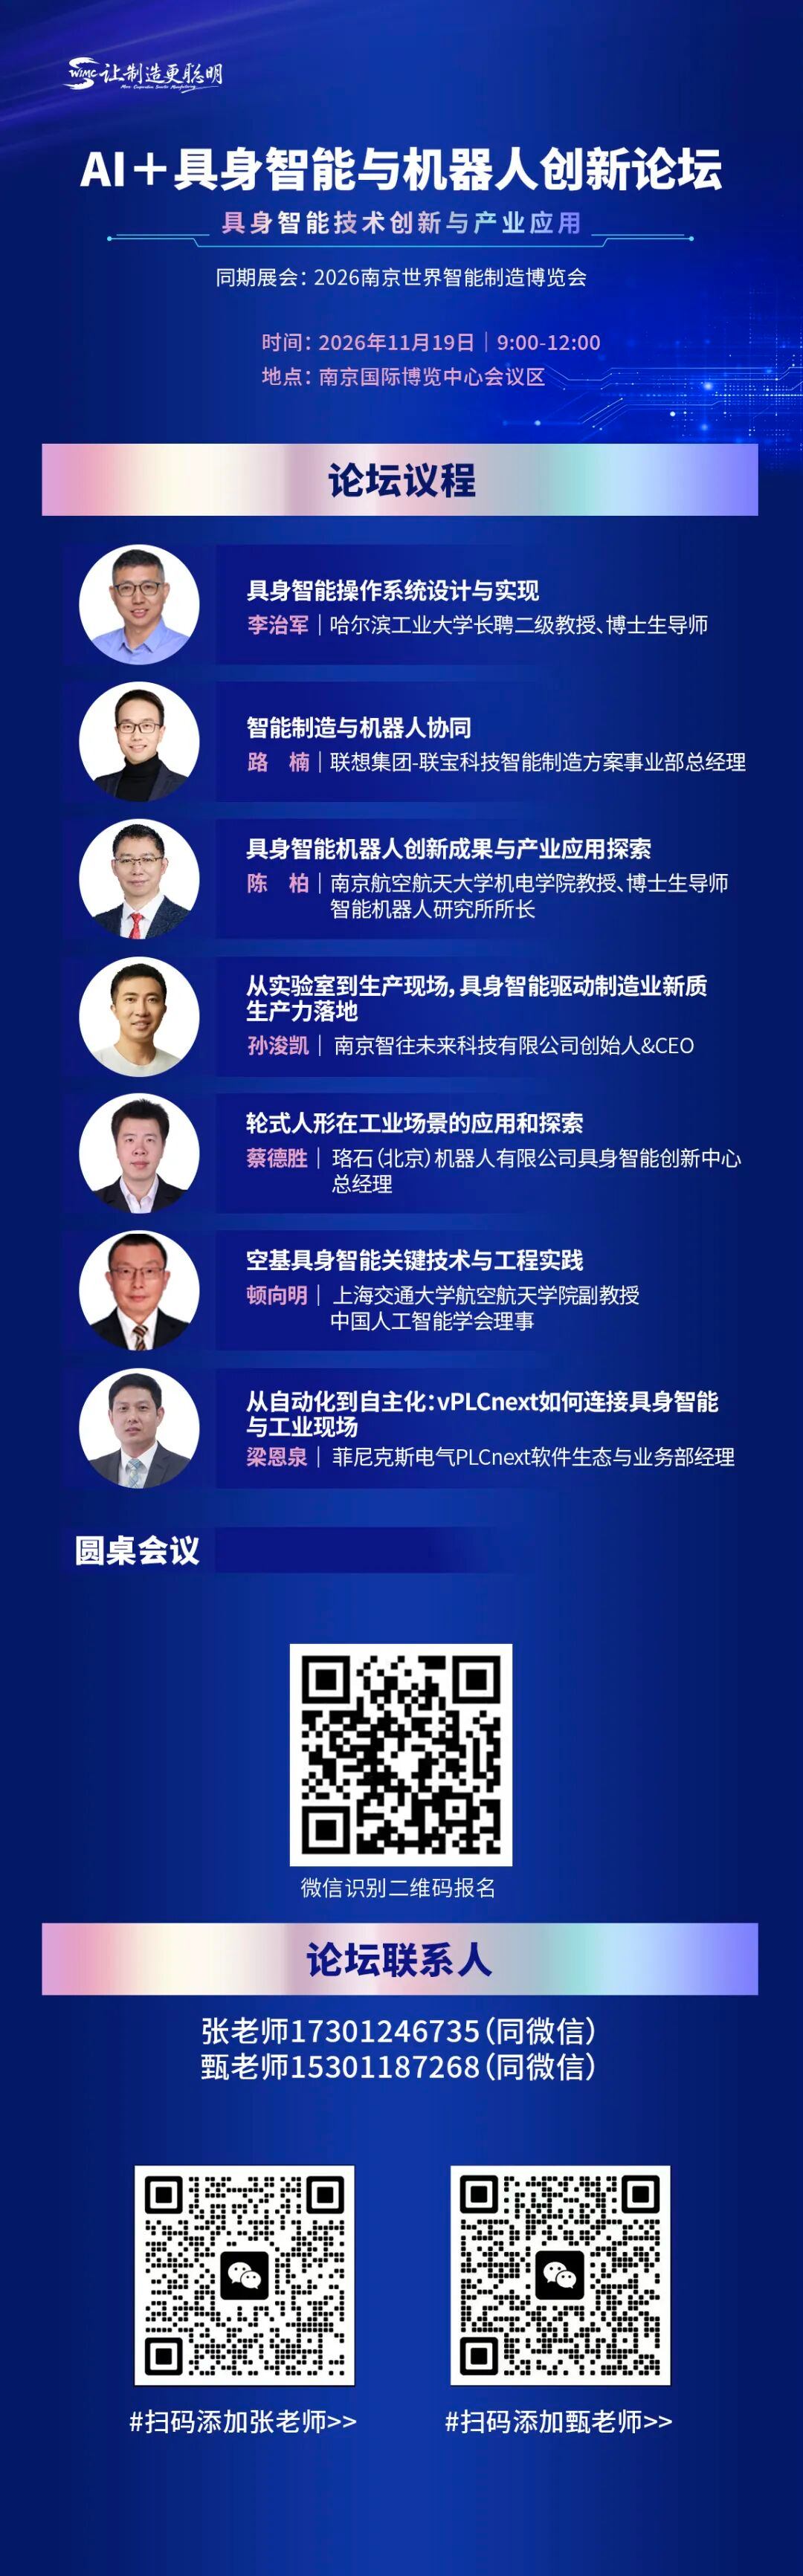
汽车产业智能化论坛议程剧透